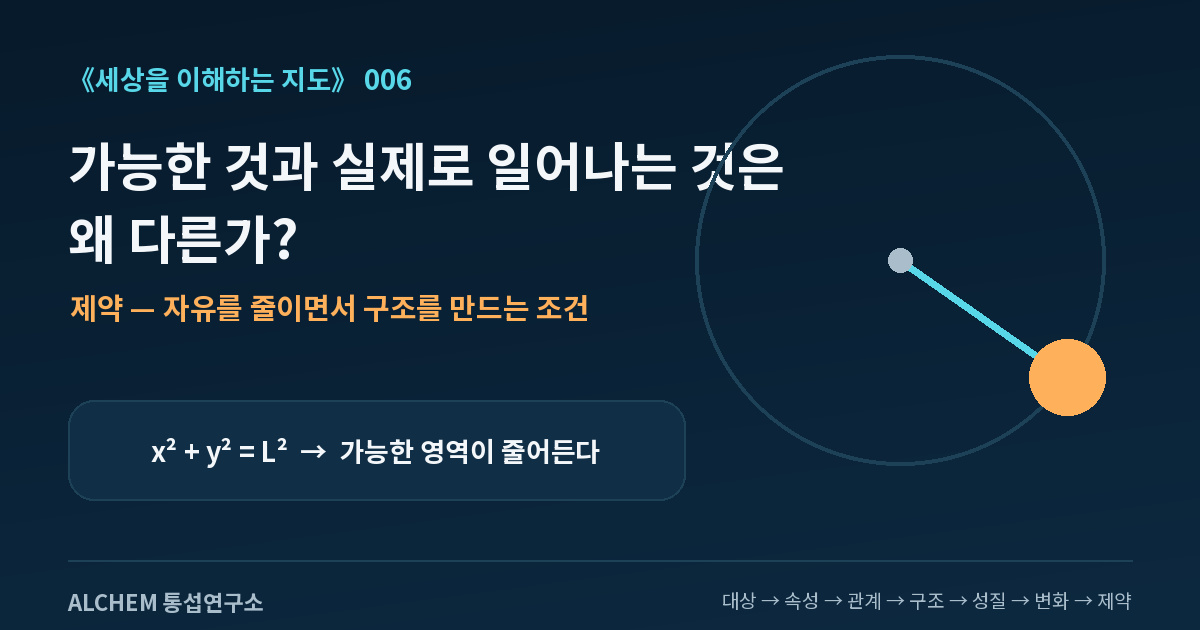
세계는 변해. 하지만 아무렇게나 변하지는 않아.
줄에 매달린 추는 움직일 수 있지만, 줄의 길이가 일정하면 공간의 아무 곳으로나 갈 수 없어. 자동차도 도로·마찰·엔진 출력·연료·교통 규칙 때문에 가능한 움직임이 제한돼. 사출 공정의 온도와 압력도 설비 한계, 재료 특성, 품질과 안전 조건 안에서만 정할 수 있어.
변화할 수 있다는 것과, 모든 변화가 가능하다는 것은 전혀 다른 말이야. 그 차이를 설명하는 개념이 제약(constraint)이야.
큰 그림 — 가능성은 어떻게 실제가 되는가
이 글에서 제약은 여러 분야를 연결하기 위한 넓은 교육용 개념으로 사용할게. 고전역학의 구속조건, 최적화의 등식·부등식 제약, 공학 설계의 안전·자원·성능 한계는 엄밀한 수학적 문맥이 서로 달라. 하나의 공식으로 모두 같다고 말하려는 것은 아니야.
핵심만 먼저 잡으면 이렇다.
제약은 가능한 상태와 변화 가운데 일부만 허용하도록 만드는 조건이다.
1. ‘가능하다’에도 여러 층이 있다
초보자의 큰 그림을 위해 가능성을 네 층으로 나눠보자. 이것은 공인된 단일 분류 체계가 아니라 여러 분야를 연결하기 위한 앨컴의 교육적 지도야.
- 상상 가능한 상태: 수학적으로 표현하거나 머릿속으로 그릴 수 있는 후보
- 제약을 만족하는 허용 상태: 실제 시스템의 조건을 만족하는 후보
- 동역학적으로 도달 가능한 상태: 현재 상태·힘·에너지·초기조건에서 실제로 갈 수 있는 후보
- 현실적으로 실행 가능한 상태: 자원·비용·안전·시간·제어 능력·오차까지 만족하는 후보
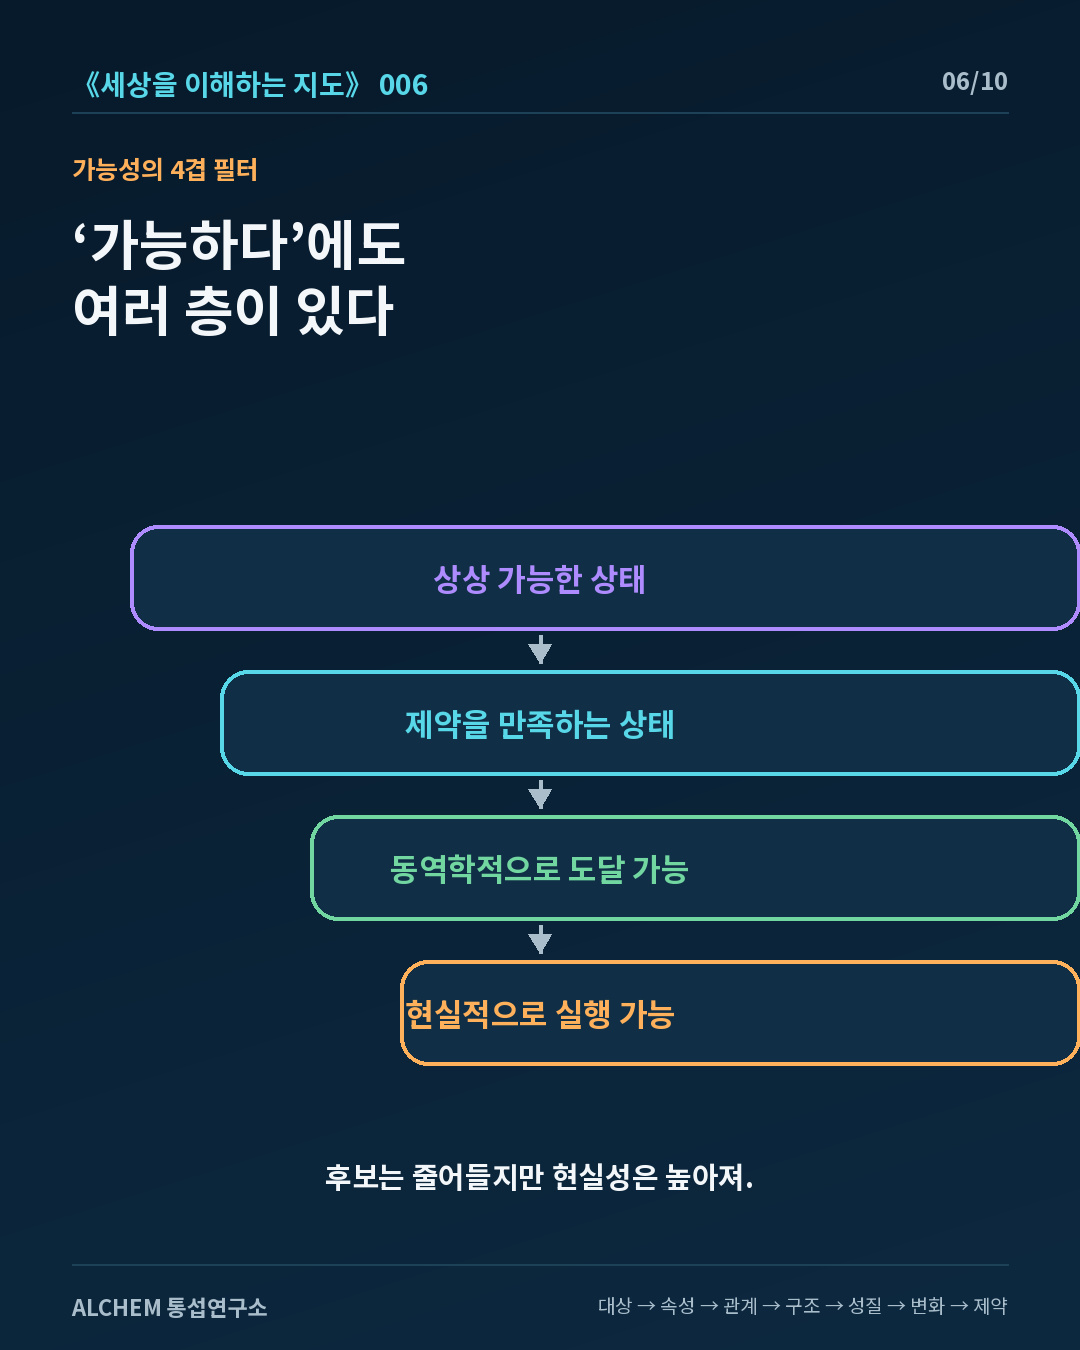
후보는 점점 줄어들지만, 그만큼 현실에서 실행할 수 있는 답에 가까워져.
2. 제약은 ‘막는 것’만을 뜻하지 않는다
문이 경첩 없이 완전히 자유롭게 움직인다고 생각해보자. 자유는 커지지만 문처럼 쓸 수는 없어. 경첩은 움직임을 제한하지만, 바로 그 제한 때문에 문은 안정적으로 회전해.
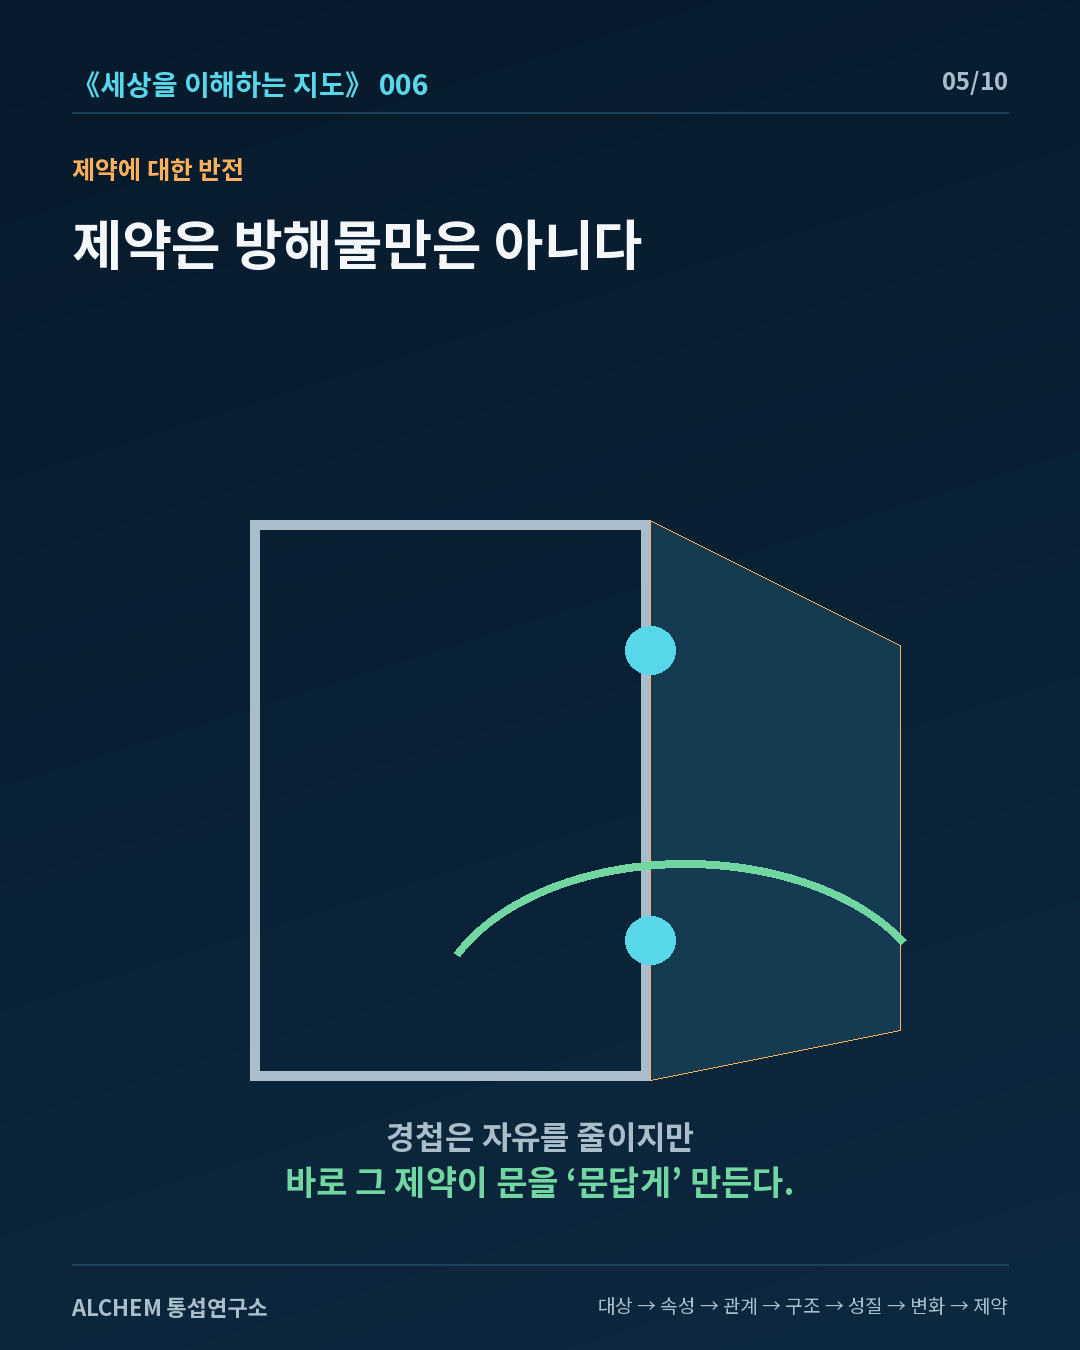
제약은 불필요한 가능성을 없애 특정 구조와 동작을 안정시키기도 해. 철도 차량도 레일 때문에 옆으로 자유롭게 갈 수 없지만, 그 제약 덕분에 정해진 경로를 안정적으로 이동하지.
3. 가장 단순한 수학 — 줄에 매달린 추
평면에서 움직이는 점은 위치를 x와 y 두 좌표로 정해. 그런데 길이 L인 줄로 원점에 묶여 있다면 항상 아래 조건을 만족해야 해.
x² + y² = L²
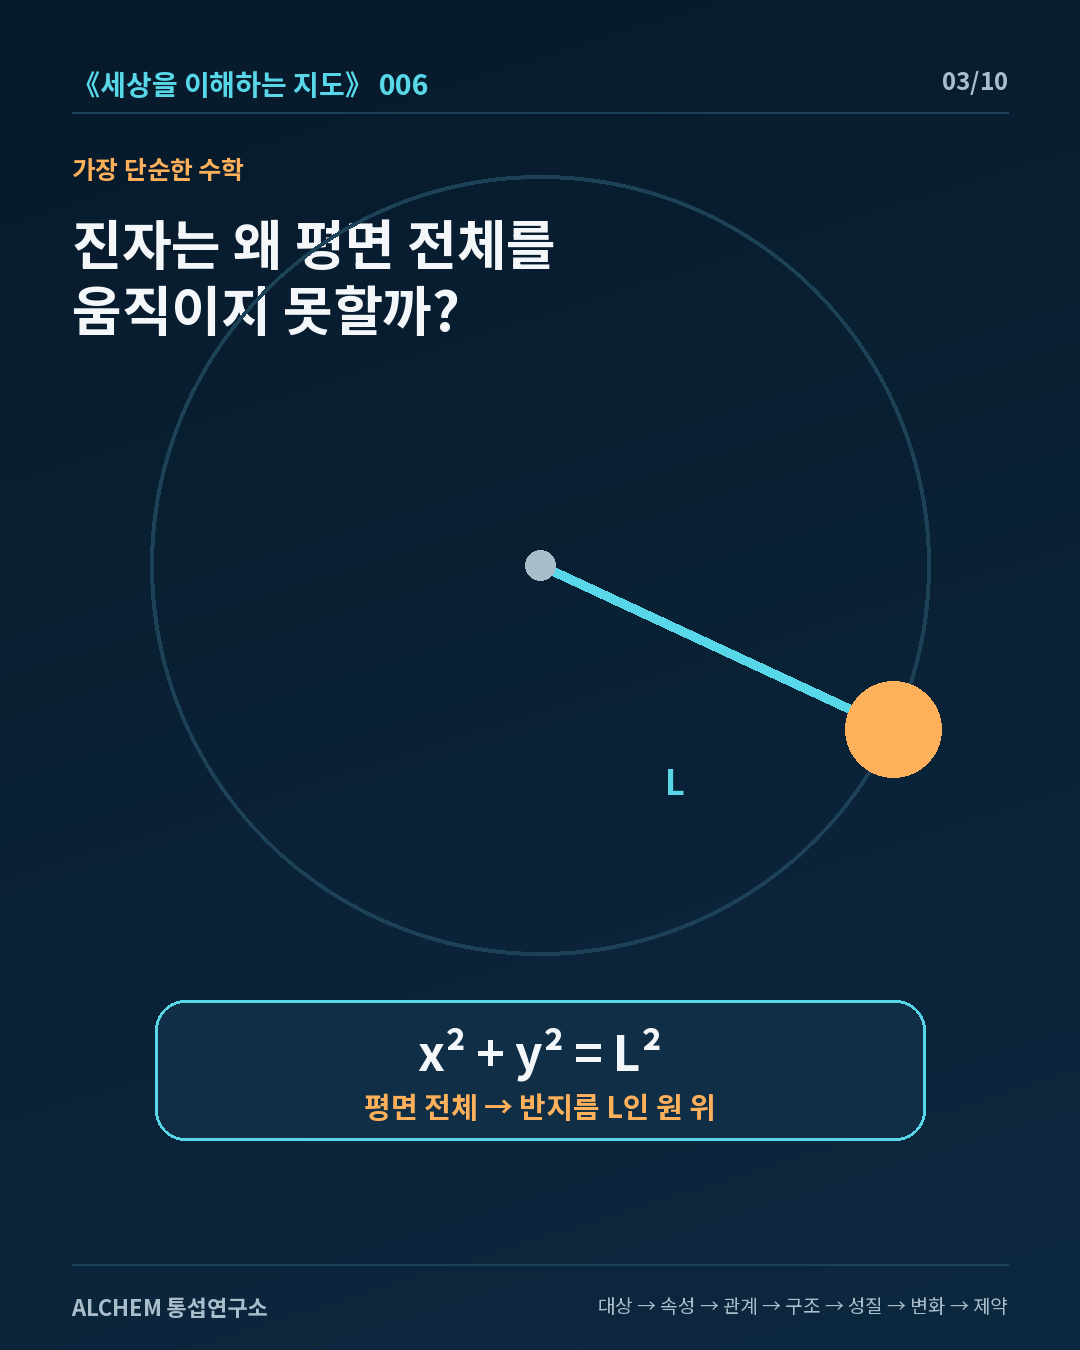
원래 후보는 평면 전체였지만, 제약을 만족하는 위치는 반지름 L인 원 위로 줄어들어. 이제 각도 θ 하나만 정하면 위치를 표현할 수 있어.
x = L cosθ y = L sinθ
4. 자유도란 무엇인가
자유도(degree of freedom)는 시스템의 상태를 정하기 위해 독립적으로 필요한 변수의 수야. 제약 전에는 x와 y 두 값이 필요했지만, 고정 길이 제약 뒤에는 θ 하나로 충분해.
다만 ‘자유도 = 변수 수 − 제약 수’를 아무 시스템에나 기계적으로 적용하면 안 돼. 제약들이 서로 독립적이고 정칙한 조건을 만족해야 해. 복잡한 시스템에서는 특이점과 비홀로노믹 제약도 따져야 해.
5. 등식 제약과 부등식 제약
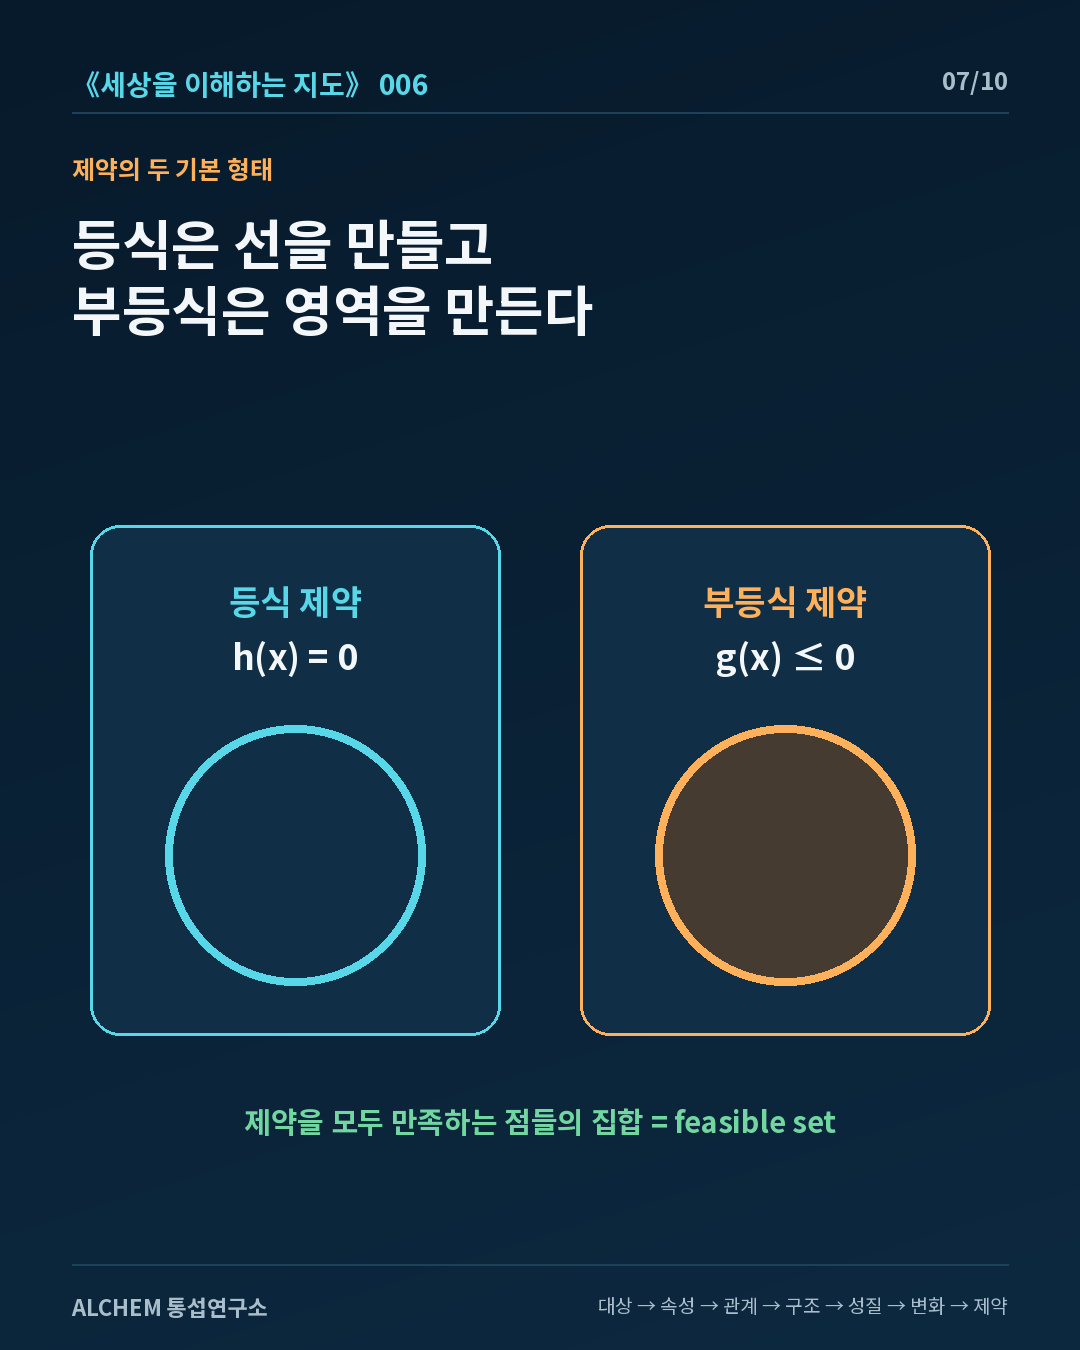
- 등식 제약: h(x)=0처럼 정확히 만족해야 하는 조건
- 부등식 제약: g(x)≤0처럼 범위를 제한하는 조건
모든 제약을 만족하는 후보를 feasible point(실현 가능점), 그런 점들의 집합을 feasible set(실현 가능 집합)이라고 해.
6. 제약과 법칙은 같은 말일까?
완전히 같은 말로 쓰면 안 돼.
- 상태: 지금 어떤 모습인가?
- 제약: 어떤 상태가 허용되는가?
- 동역학: 허용된 상태들 사이에서 어떻게 변하는가?
- 초기조건: 어디에서 출발했는가?
- 입력·외력: 무엇이 시스템에 작용하는가?
실제 궤적은 제약 하나로 정해지지 않아. 허용 영역 + 변화 법칙 + 초기조건 + 외부 입력이 함께 있어야 실제 변화가 정해져.
7. 공학은 ‘제약 안에서 가장 좋은 것’을 찾는다
공학자는 최고의 답을 곧바로 찾지 않아. 먼저 가능한 답의 영역을 정해.
- 무엇을 결정할 것인가? → 변수 x
- 무엇이 허용되는가? → 제약
- 무엇을 좋다고 할 것인가? → 목적함수
- 허용 영역 안에서 가장 좋은 점은 어디인가? → 최적화
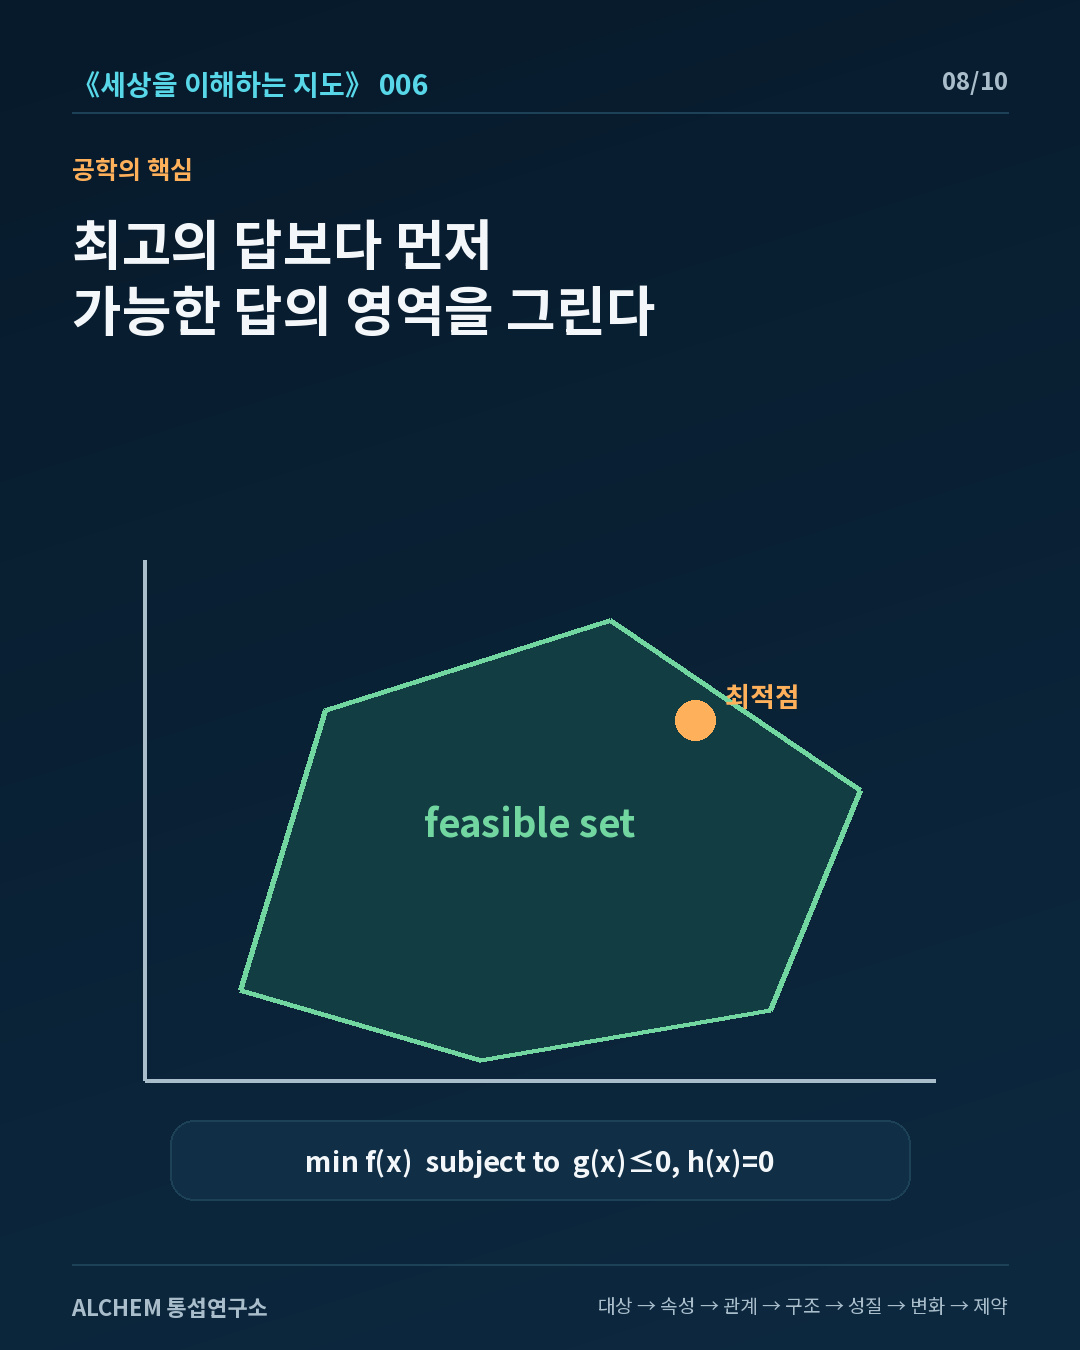
수학적으로는 목적함수 f(x)를 최소화하되 gᵢ(x)≤0과 hⱼ(x)=0을 만족하는 x를 찾는 형태야. 핵심은 subject to, 즉 ‘이 조건들을 만족하면서’라는 말이야. 현실 공학에서는 최고의 성능보다 실현 가능한 성능이 먼저야.
8. 자연과 기술에서 제약은 어떻게 나타날까
- 진자: 줄의 길이가 위치를 원 위로 제한해.
- 강물: 지형과 강둑이 거시적 흐름 경로를 제한해.
- 관절: 뼈·인대·근육·신경 제어가 움직임 범위를 정해.
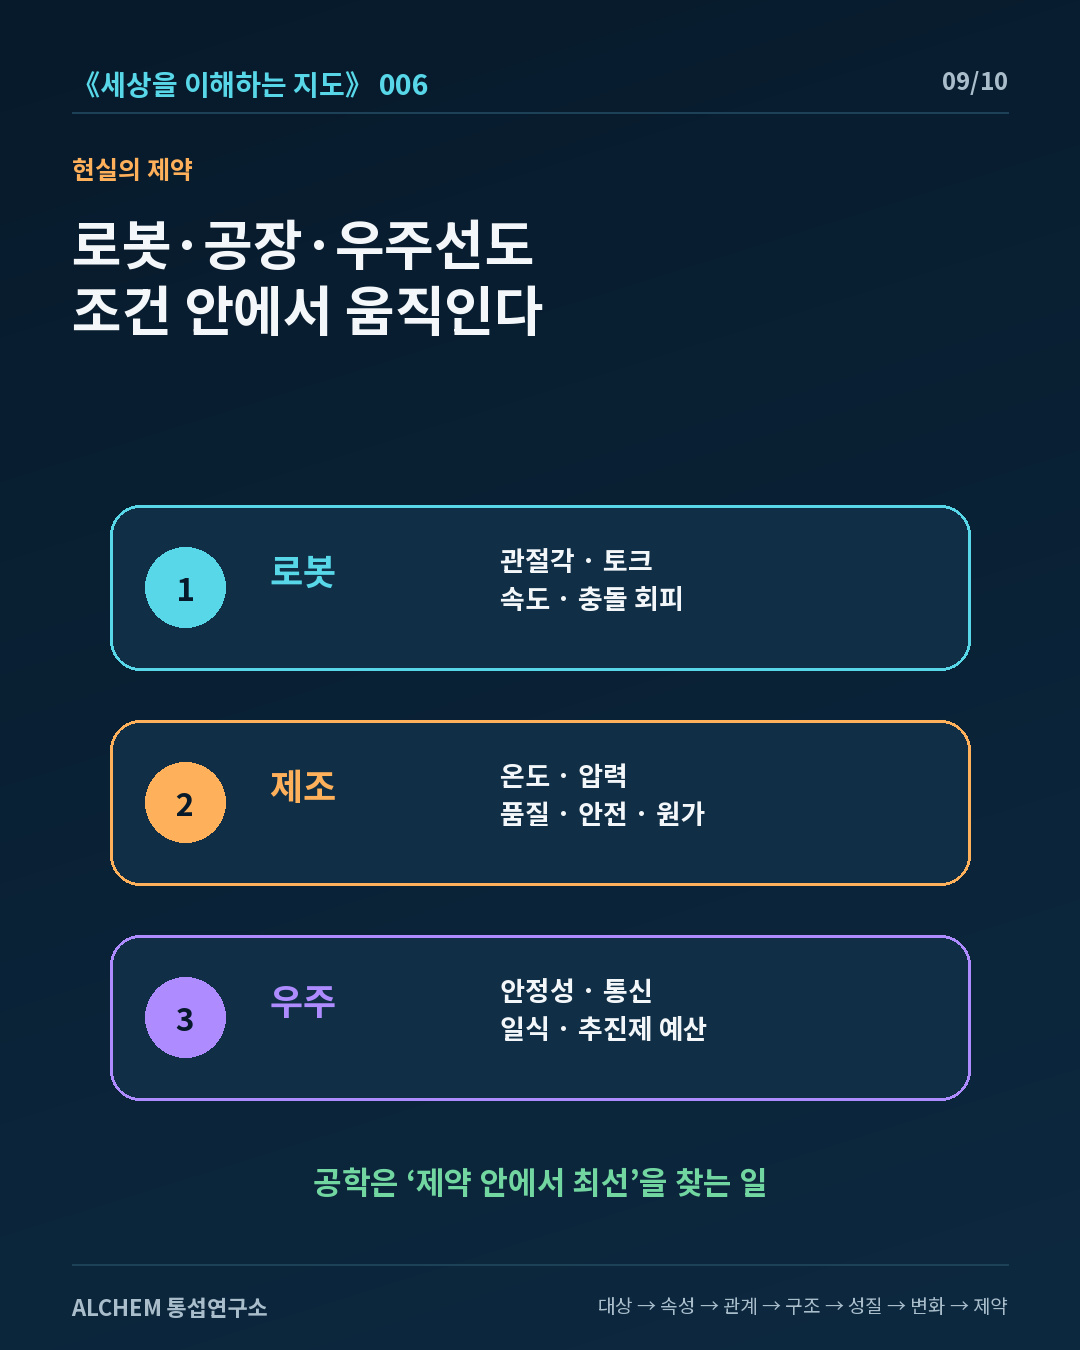
- 로봇: 관절각·속도·모터 토크·충돌 회피 조건을 지켜야 해.
- 사출 공정: 용융 온도·금형 온도·압력·보압 시간은 설비·재료·품질·안전 범위 안에 있어야 해.
- 우주 임무: 궤도 안정성·지상국 가시성·일식 구간·추진제 예산을 함께 만족해야 해.
9. 제약은 구조와 창발을 어떻게 연결할까
003편에서는 관계가 조직되면 구조가 된다고 봤고, 004편에서는 구조와 상호작용에서 새로운 성질이 나타날 수 있다고 봤어. 구조가 유지되려면 어떤 관계는 가능하고 어떤 관계는 불가능해야 해. 즉 구조에는 제약이 들어 있어.
학습 순서는 대상 → 속성 → 관계 → 구조 → 성질 → 변화 → 제약으로 잡았지만, 실제 세계에서는 제약이 마지막에만 등장하는 게 아니야. 관계와 구조가 만들어지는 단계부터 이미 작동해.
10. 제약을 알면 미래를 정확히 알 수 있을까?
아니야. 가능한 영역을 알아도 현재 상태를 완벽하게 측정하지 못할 수 있고, 모델이 틀릴 수 있고, 외부 입력을 모를 수 있으며, 시스템 자체가 확률적으로 행동할 수도 있어.
가능한 것의 범위를 좁혀도 실제로 무엇이 일어날지 완벽하게 아는 것은 별개의 문제야. 그래서 다음 편은 007. 우리는 왜 모든 것을 정확히 알 수 없는가? — 불확실성으로 이어진다.
오늘의 핵심 지도
- 변화할 수 있다고 해서 모든 변화가 가능한 것은 아니다.
- 제약은 가능한 상태와 변화의 일부를 제거한다.
- 제약은 자유도를 줄일 수 있다.
- 제약은 방해물이 아니라 안정된 구조와 동작을 만드는 조건이기도 하다.
- 공학은 feasible set 안에서 최적의 설계를 찾는다.
- 제약을 알아도 실제 미래가 하나로 자동 결정되지는 않는다.
출처
- MIT OpenCourseWare — 16.61 Aerospace Dynamics, Lecture 7
- MIT OpenCourseWare — Dynamics and Control I, Lecture 15
- Boyd & Vandenberghe — Convex Optimization
- NASA Ames Engineering — Orbit Analysis
확인일: 2026년 9월 29일 · ALCHEM 통섭연구소


